Durante anos, quem queria missão por waypoints, GPS Rescue preciso ou recursos de navegação precisava sair do Betaflight e partir para o INAV ou o ArduPilot. O Betaflight 2026.6 começa a mudar esse cenário. A nova versão reconstruiu o GPS Rescue do zero e trouxe perfis de bateria. Também ganhou ExpressLRS 4.0 em receptores SPI e a base de um piloto automático. Ela também traz uma mudança que pode deixar o seu drone perigoso se você atualizar sem ler as notas. Aqui você entende o que mudou, quem deve atualizar e como fazer isso com segurança.
O que é o Betaflight 2026.6 e qual versão instalar
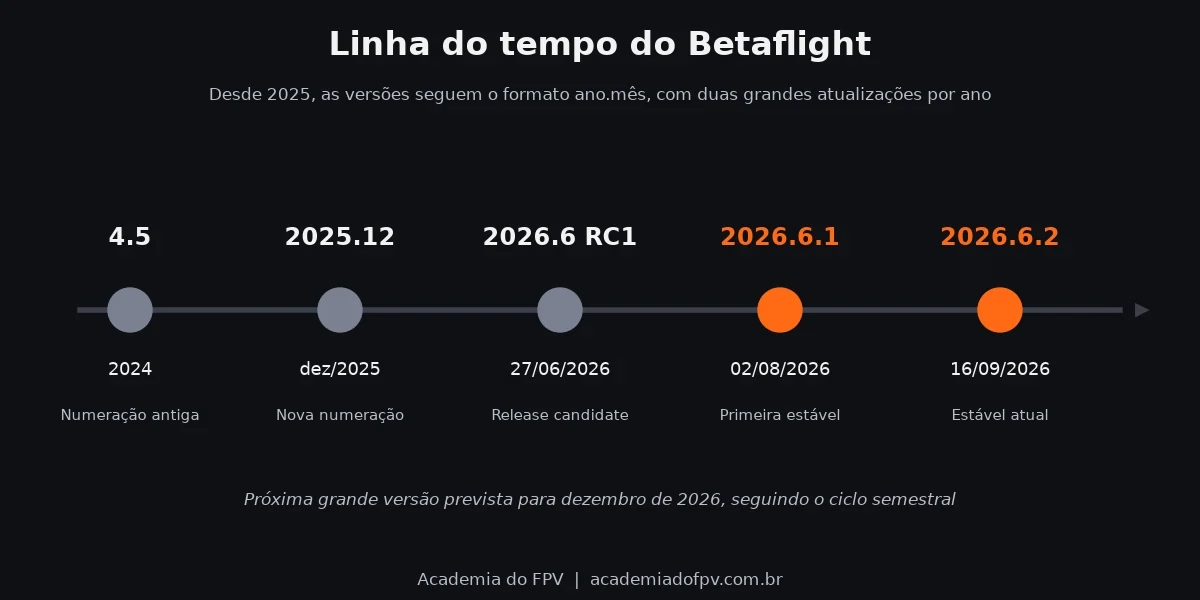
O Betaflight é o firmware de controladora de voo mais usado no FPV. Desde 2025, as versões deixaram a numeração antiga (4.3, 4.4, 4.5) e passaram a seguir o formato ano.mês. A primeira foi a 2025.12. A segunda é o Betaflight 2026.6.
As versões da linha 2026.6
O ciclo dessa versão teve três etapas:
- 2026.6.0 RC1 a RC3: versões de teste (release candidates), entre junho e julho de 2026
- 2026.6.1: primeira versão estável, lançada em 2 de agosto de 2026
- 2026.6.2: correção lançada em 16 de setembro de 2026, com uma proteção extra no barramento I2C
Hoje, a versão recomendada é a 2026.6.2. Ela tem todas as novidades da 2026.6 e as correções feitas depois do lançamento.
Firmware e app agora andam juntos
O app de configuração, antigo Betaflight Configurator, agora usa o mesmo número de versão do firmware. Para configurar o Betaflight 2026.6, use o app online em app.betaflight.com, também na versão 2026.6. O app mudou tanto que ganhou um artigo só dele: veja o guia do novo Betaflight Configurator web.
Se você ainda está na 4.5, vale lembrar o que mudou naquela época no nosso guia do Betaflight 4.5.
As maiores novidades do Betaflight 2026.6 para quem voa
Nem toda novidade do Betaflight 2026.6 muda o seu voo. Estas são as que eu considero mais relevantes para o piloto brasileiro.
GPS Rescue reconstruído
O GPS Rescue (função que traz o drone de volta quando o sinal do rádio cai) foi refeito sobre um novo estimador de posição 3D. O drone volta em linha reta, corrige o vento nos dois eixos e desce de forma mais suave.
Pontos práticos da mudança:
- O resgate usa os mesmos PIDs do Position Hold (
ap_position_), então dá para ajustar tudo pairando no modo de posição - Ajustes antigos como
gps_rescue_velocity_p/i/d,gps_rescue_max_angleegps_rescue_roll_mixforam removidos gps_rescue_min_start_distegps_rescue_descent_distagora aceitam valores a partir de 5 m- Novos avisos no OSD, RESCUE FAIL e HEADING N/A, explicam por que o resgate falhou
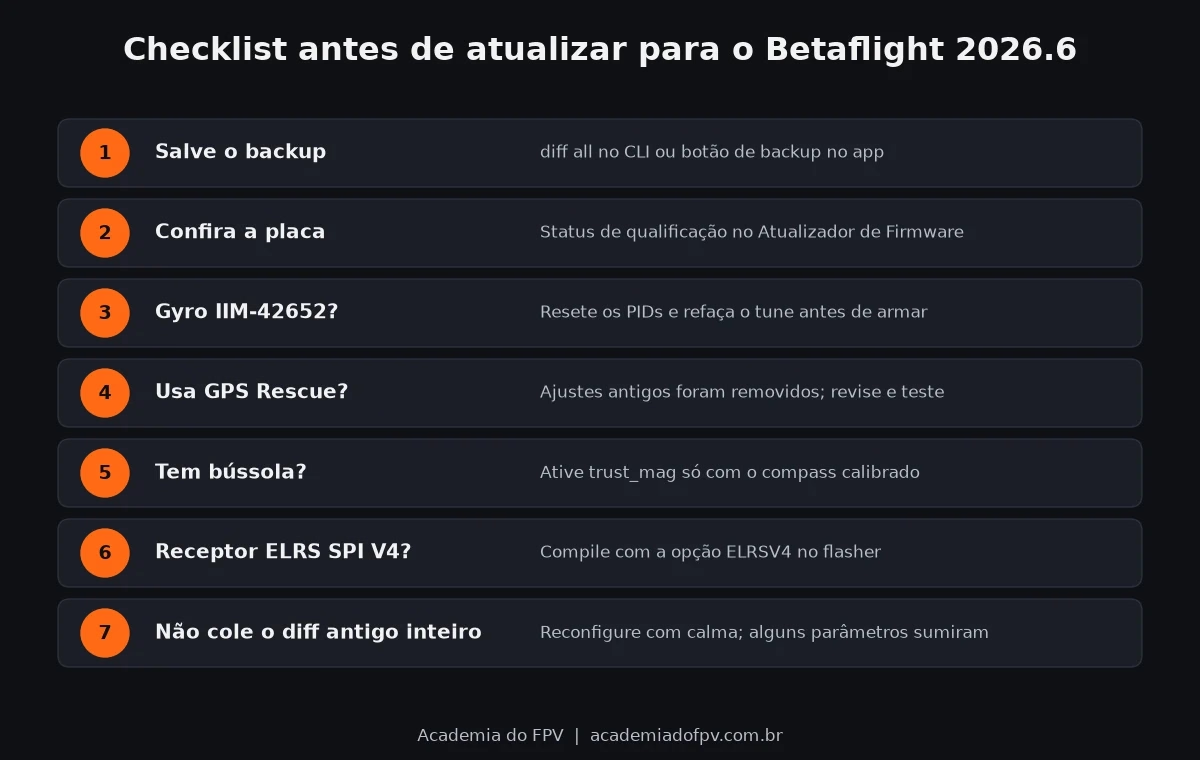
Quem usa bússola precisa ativar set trust_mag = ON, e só depois de conferir a calibração. Sem bússola confiável, o drone precisa de um trecho de voo reto para calibrar o rumo pelo GPS. Se você configurou o resgate em versões antigas, revise tudo com o nosso guia de GPS Rescue no Betaflight.
Perfis de bateria
Agora você pode salvar vários perfis de bateria, cada um com sua tensão máxima, tensão mínima, número de células e capacidade. Isso é ótimo para quem voa o mesmo drone com LiPo e Li-ion.
battery_profile 1
save
Cada perfil pode ter um nome de até 8 caracteres, e existe a opção de troca automática pela contagem de células. Quem voa em bateria 8S e 6S no mesmo frame também ganha muito com isso.
ExpressLRS 4.0 em receptores SPI
Placas com receptor ELRS integrado (comuns em whoops e AIOs) ganharam suporte ao ExpressLRS 4.0. O detalhe: a V3 continua sendo o padrão. Para usar a V4, marque a opção ELRSV4 na hora de compilar o firmware. As duas versões não conversam entre si. Entenda a nova versão no artigo sobre o ExpressLRS 4.0.
Piloto automático, waypoints e Position Hold sem GPS
Aqui está a mudança de direção mais interessante do Betaflight 2026.6. O firmware, que sempre foi focado em freestyle e corrida, começa a entrar no território da navegação.
A base do piloto automático
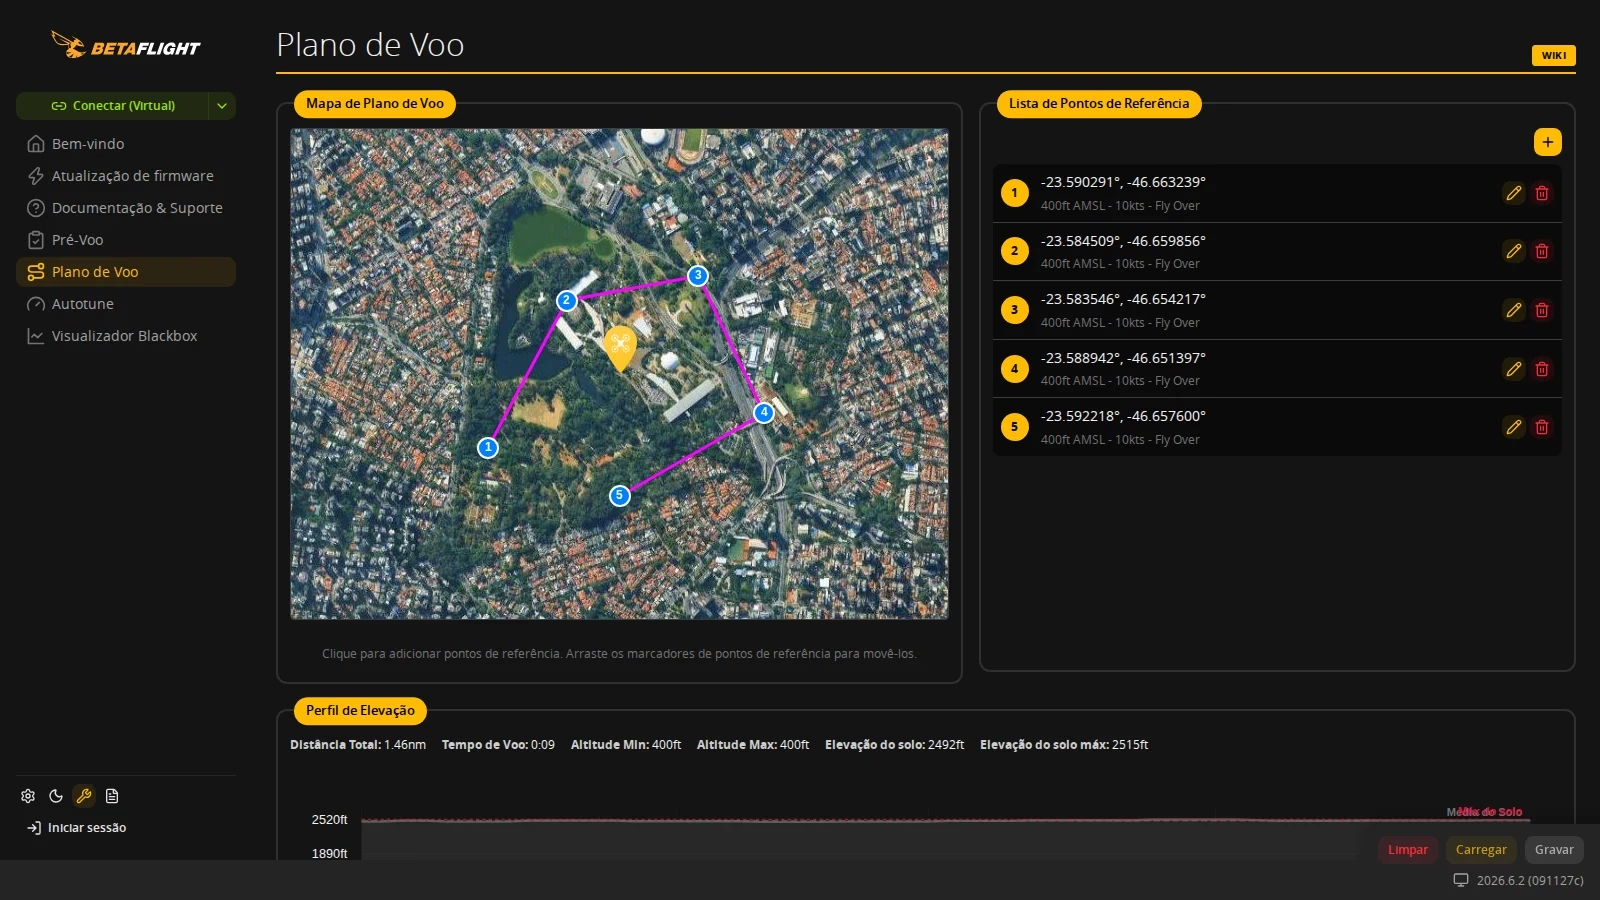
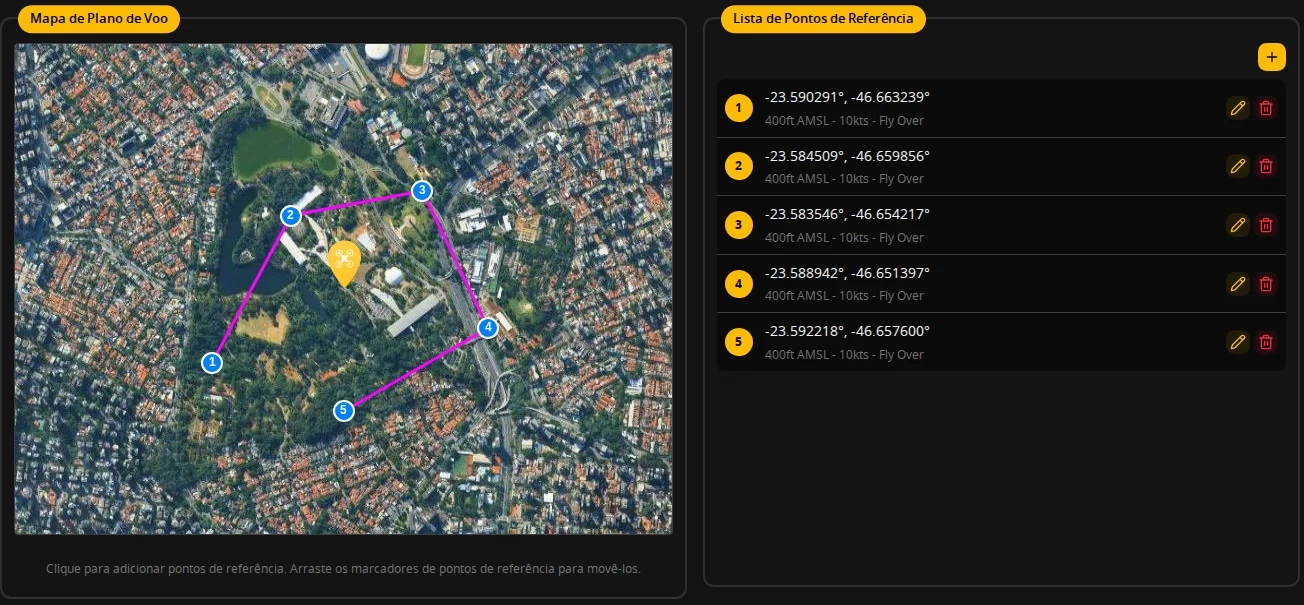
O Betaflight 2026.6 traz a primeira versão de um piloto automático com navegação por GPS, para multirrotores e asas. Ela suporta até 30 waypoints, com velocidade, altitude e comportamento configuráveis em cada ponto.
Os comportamentos já disponíveis incluem:
- FLYOVER e FLYBY: passar sobre o ponto ou fazer a curva antes dele
- HOLD: parar no ponto por um tempo definido
- LAND: pousar no ponto, detectar o toque no solo e desarmar
- Geofence: forçar pouso ou retorno se o drone se afastar demais
Atenção: o próprio time do Betaflight avisa que o piloto automático é experimental e só foi testado em simulação. Ele não deve ser armado em um drone real. Por enquanto, serve para desenvolvedores e testadores.
Position Hold com fluxo óptico
Com o sensor Upixel UP-T1-001-Plus, que junta fluxo óptico e telêmetro a laser, o drone segura posição e altitude sem GPS. Isso é útil em ambientes internos. O alcance de medição vai de 2,5 cm a 12 m.
set poshold_position_source = AUTO
save
Com AUTO, o firmware escolhe entre GPS e fluxo óptico. Também dá para forçar GPS_ONLY ou OPTICALFLOW_ONLY. Se você ainda não usa o modo de posição, comece pelo nosso tutorial de Position Hold e Altitude Hold no Betaflight.
Outras mudanças de navegação
- AssistNow Autonomous: com
set gps_ublox_enable_ana = ON, módulos u-blox pegam satélites mais rápido - CAN bus e GPS DroneCAN: primeiro suporte ao padrão usado em drones profissionais
- Telemetria MAVLink compatível com o QGroundControl, incluindo envio de missões
- O ajuste
poshold_without_magfoi removido: o Position Hold por GPS agora espera um rumo válido
Cada drone quebrado sem aprendizado real é dinheiro jogado fora. Aprenda a voar FPV do jeito certo antes do próximo voo.
Mudanças no voo, nos filtros e no hardware suportado
Além das funções novas, o Betaflight 2026.6 mexeu em detalhes do controle de voo e ampliou muito a lista de hardware.
Ajustes que mudam a sensação de voo
- Filtros SVF: os filtros biquad internos foram substituídos por State Variable Filters, mais estáveis numericamente. O comportamento é o mesmo; o nome da opção passa a aparecer como
SVF - Thrust linearization recalculado: segue o modelo do ArduPilot, com recomendação aproximada de
55para 5 polegadas - Airmode mais direto: o pequeno filtro aplicado ao airmode foi removido
- D Max Advance: o padrão de
d_max_advancepassou a ser0 - Absolute Control removido, junto com os ajustes
abs_control_* - Master Slider em voo: um ajuste que escala todos os PIDs de uma vez por chave ou potenciômetro
Novos processadores e sensores
O firmware agora roda em muito mais chips, o que abre espaço para controladoras novas e mais baratas:
| Plataforma | Status no Betaflight 2026.6 |
|---|---|
| STM32H5 (H562 e H563) | Suporte completo |
| STM32H757 (dual-core) | Suportado |
| GD32H7 e APM32F425/F427 | Suportados |
| RP2350 (Raspberry Pi Pico 2) | DShot bidirecional, filtro RPM e OSD por pixel |
| ESP32-S3 e ESP32-WROOM | Experimental |
| STM32N6, STM32C5 e X32M7 | Prévia para desenvolvedores |
Entre os sensores novos estão os giroscópios ICM-42686P, ICM-42622P e LSM6DSK320X, os barômetros BMP580/581 e o magnetômetro MMC5603. O LSM6DSK320X, por exemplo, já aparece em drones prontos, como algumas unidades do GEPRC Vapor D5 8S.
Atenção antes de atualizar: mudanças que podem derrubar seu drone
Esta é a seção mais importante para quem vai instalar o Betaflight 2026.6. Algumas mudanças do Betaflight 2026.6 quebram configurações antigas.
Giroscópio IIM-42652: refaça o tune
O giroscópio IIM-42652 estava configurado de forma errada nas versões anteriores (±4000 graus por segundo, em vez de ±2000). A correção dobra, na prática, os seus ganhos de PID. Quem tem esse giroscópio precisa resetar os PIDs e refazer o tune. Não arme o drone com o tune antigo: o risco é de flyaway ou de motores queimados.
Para descobrir qual giroscópio a sua placa usa, digite no CLI:
sensor_hardwareEsse comando substitui o antigo gyro_hardware.
Outras armadilhas
- Bússola IST8310: quem pula direto da 4.5 pode ver a bússola sumir. O endereço padrão mudou; volte com
set mag_i2c_address = 12 - Diff antigo: alguns parâmetros não existem mais, e o diff com
poshold_without_magé rejeitado - GPS Rescue: como os ajustes antigos sumiram, teste o resgate em local seguro antes de confiar nele
- Placa sem suporte: algumas controladoras antigas não aparecem na lista da 2026.6
Se depois da atualização o drone se recusar a armar, siga o passo a passo de como resolver quando o drone FPV não arma.
Como atualizar para o Betaflight 2026.6 passo a passo
A atualização para o Betaflight 2026.6 é feita direto no navegador, pelo app oficial. Use um computador com Chrome, Edge ou Firefox 151 ou mais recente.
Passo a passo
- Conecte a controladora no app e salve o backup (
diff allno CLI ou o botão de backup) - Abra a aba Atualização de firmware
- Clique em Detectar ou procure a sua placa pelo nome
- Escolha a versão 2026.6.2
- Em Configuração de Compilação, selecione protocolo de rádio, telemetria, OSD e motor (
DSHOT) - Em Outras Opções, mantenha o que você usa, como GPS e LED Strip; adicione
ELRSV4só se o seu rádio usar ExpressLRS 4 - Clique em Carregar Firmware [Online] e depois em Atualizar Firmware
- Reconecte, reconfigure com calma e refaça a calibração do acelerômetro
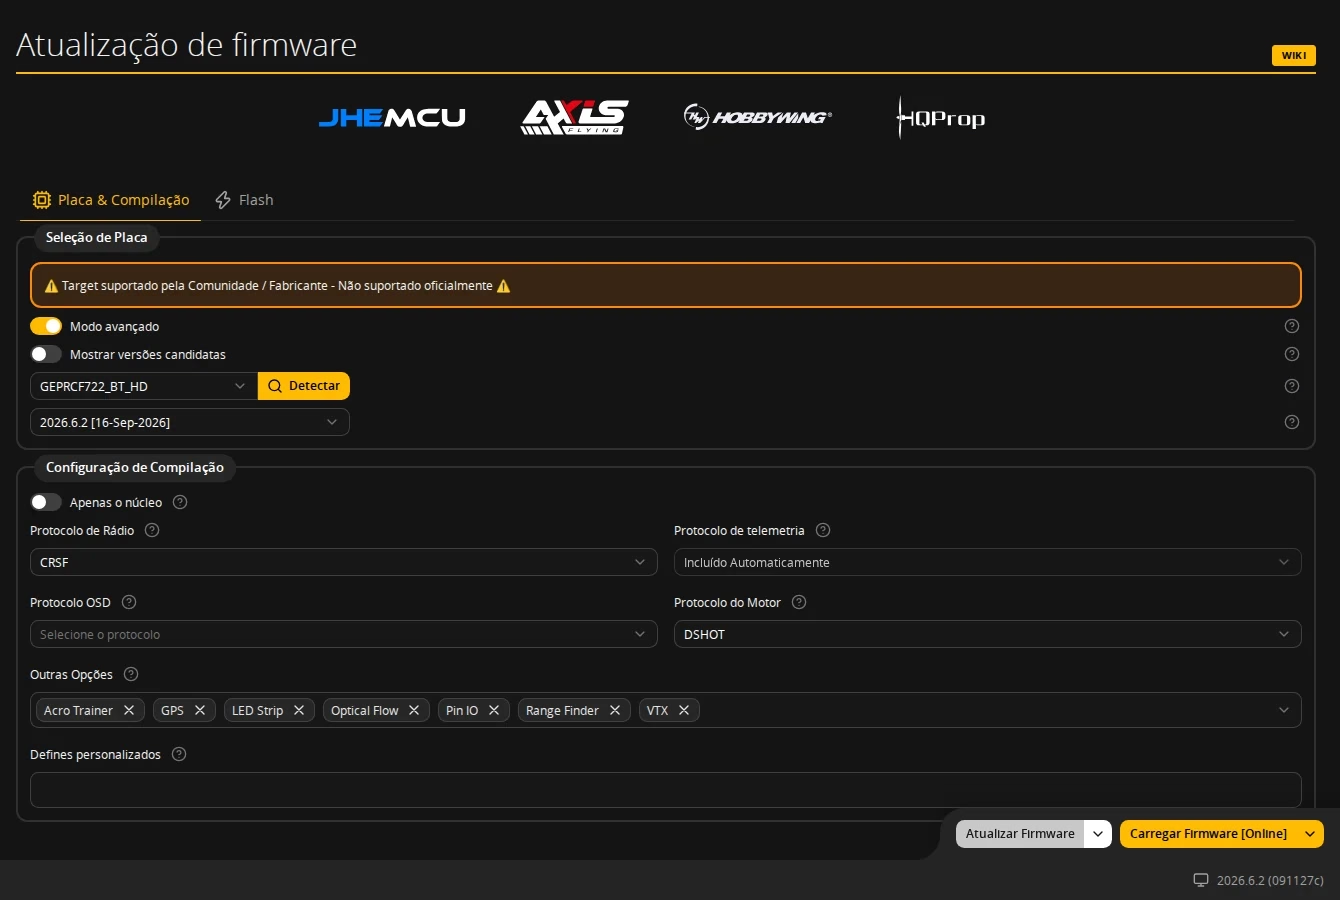
O atualizador agora mostra o status de qualificação da placa: verificada pelo time, suportada pelo fabricante ou pela comunidade, ou legada. O aviso não impede a atualização, mas ajuda você a saber de onde vem o suporte.
Se a placa não conectar
Se a controladora não for reconhecida, pode ser preciso entrar em modo de gravação. Explicamos isso no artigo sobre o modo DFU.
Vale a pena atualizar?
- Freestyle e corrida: atualize sem pressa; o voo muda pouco, mas o app novo compensa
- Long range e GPS Rescue: vale muito, mas reserve tempo para reconfigurar e testar
- Placas com IIM-42652: só atualize se for refazer o tune
- Véspera de campeonato: espere a competição passar
Perguntas Frequentes
Qual é a versão mais recente do Betaflight?
A versão estável mais recente é a Betaflight 2026.6.2, lançada em 16 de setembro de 2026. Ela corrige um problema no barramento I2C encontrado depois da 2026.6.1, que foi a primeira versão estável da linha, lançada em agosto. A próxima grande versão deve sair em dezembro, seguindo o ciclo de duas atualizações por ano.
Preciso refazer o tune ao atualizar para o Betaflight 2026.6?
Na maioria dos drones, não. Com o Betaflight 2026.6, o voo muda pouco, e o tune costuma continuar funcionando. A exceção são as placas com giroscópio IIM-42652. A correção desse sensor dobra os ganhos de PID, então é obrigatório resetar os PIDs e refazer o tune. Quem usa GPS Rescue também precisa revisar os ajustes, porque vários parâmetros antigos foram removidos.
O piloto automático do Betaflight já funciona?
Ainda não para voos reais. O Betaflight 2026.6 traz a base do piloto automático, com até 30 waypoints, pouso automático e geofence. Mas o próprio time avisa que o recurso é experimental, foi testado apenas em simulação e não deve ser armado em um drone de verdade. A ideia é amadurecer a função nas próximas versões.
Posso usar o Betaflight Configurator antigo com o Betaflight 2026.6?
Não é recomendado. O Betaflight 2026.6 deve ser configurado com o app da mesma versão, disponível em app.betaflight.com ou nas versões para desktop e Android. O antigo Configurator 10.10.0 é compatível só até o firmware 4.5.3. O app novo também traz recursos que dependem da 2026.6, como os perfis de bateria.
Como ativar o ExpressLRS 4.0 no Betaflight?
Se o seu receptor é UART, como a maioria dos receptores externos, basta atualizar o receptor e o rádio para a versão 4. Em placas com receptor SPI integrado, marque a opção ELRSV4 na compilação do firmware, dentro do atualizador. Lembre que a V3 continua sendo o padrão, e que V3 e V4 não são compatíveis entre si.
O Betaflight 2026.6 funciona na minha controladora?
Funciona na maioria das placas F4, F7, H7 e AT32 atuais, além de novas plataformas como STM32H5 e RP2350. Algumas placas antigas deixaram de aparecer na lista. Para conferir, abra a aba de atualização no app, procure sua placa e veja o status de qualificação. Se ela não aparecer, continue na 2025.12 ou na 4.5.
O erro mais caro que um iniciante em FPV comete é achar que pode aprender tudo vendo vídeos no YouTube. Existe um jeito melhor.
Atualize com método, não com pressa
O Betaflight 2026.6 é uma das versões mais ambiciosas dos últimos anos. Para quem voa freestyle, a mudança é mais de app do que de voo. Para quem faz long range, o novo GPS Rescue, os perfis de bateria e o Position Hold sem GPS fazem muita diferença. E o piloto automático mostra para onde o firmware está indo.
Antes de atualizar, salve o backup, confira o seu giroscópio e reserve tempo para reconfigurar. Firmware novo é ótimo, mas só depois de testado no campo, com calma.
Leia também
- Guia completo do novo Betaflight Configurator web
- Como configurar o GPS Rescue no Betaflight
- ExpressLRS 4.0: tudo sobre a nova versão
Não se esqueça de se inscrever no nosso canal do Youtube para mais conteúdos e dicas sobre drones de FPV.
Conheça nossos Cursos e Formações em Drones de FPV. Saiba mais…
#fpv #dronefpv #drone #academiadofpv #dronedefpv #cursodedrone #droneracer #filmagemcomfpv #montardronefpv #cursodrone #cursodronefpv #betaflight #betaflight2026 #firmwarefpv #gpsrescue #expresslrs #elrs4 #positionhold #controladoradevoo #tunefpv #longrangefpv