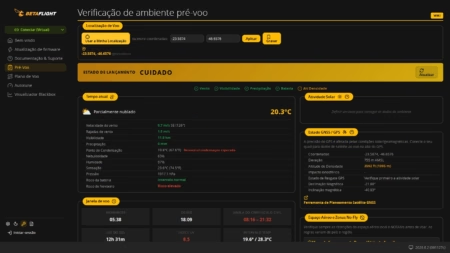
Conheça o novo Betaflight Configurator web 2026.6: app online, abas Pré-Voo e Plano de Voo, Blackbox integrado, backup na nuvem e Autotune. Guia completo.
Betaflight, firmware de ESC (BLHeli, AM32), PID, rates, filtros, GPS Rescue, OSD, blackbox e resolução de problemas.
Conheça o novo Betaflight Configurator web 2026.6: app online, abas Pré-Voo e Plano de Voo, Blackbox integrado, backup na nuvem e Autotune. Guia completo.
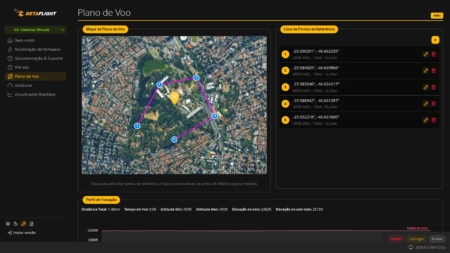
Betaflight 2026.6: GPS Rescue refeito, perfis de bateria, ELRS 4.0 SPI e base para piloto automático. Veja as novidades e como atualizar com segurança.
Como Montar Drone de FPV do Zero: Guia Completo Passo a Passo Você sabia que mais de 70% dos iniciantes…
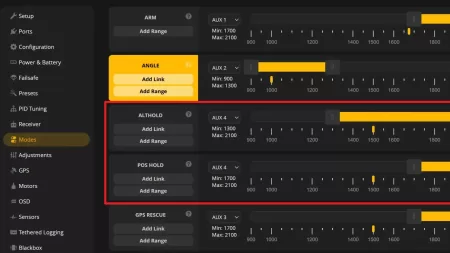
O Betaflight 4.5 introduz o modo GPS Position Hold, uma funcionalidade madura que permite ao drone FPV manter sua posição tridimensional no espaço ativamente. Diferente do GPS Rescue, este modo é para voo estacionário assistido, corrigindo contra o vento e mantendo a altitude.
Para operar, são essenciais um módulo GPS (M10 recomendado), um magnetômetro (bússola) para orientação precisa e um barômetro para controle de altitude. A configuração exige calibração rigorosa do magnetômetro, ativação do GPS nas abas do Betaflight e atribuição a um switch de rádio. O drone deve estar armado e em voo para ativar o modo.

O texto discute as melhores configurações para otimizar o desempenho do Tiny Whoop, abordando aspectos como conectores BT2.0 ou A30, configuração do sistema FPV, configuração do link de rádio, flash do firmware Bluejay, escolha de props in ou props out, e configurações específicas no Betaflight. Recomenda-se a mudança para conectores BT2.0 ou A30, usar potência adequada no VTX, escolher antenas stubby nos goggles de FPV, ajustar potência e taxas de pacote no link de rádio, flashar o Bluejay no ESC, selecionar a frequência de PWM apropriada, configurar o Betaflight para voos em modo ângulo, escalonar o acelerador, habilitar a recuperação de queda e ajustar outras configurações para melhorar a performance. A importância de adaptar essas configurações de acordo com o hardware e estilo de voo específicos é ressaltada, permitindo uma experiência de voo mais aprimorada. Além disso, são fornecidas orientações sobre como habilitar a recuperação de queda no Betaflight e é sugerido buscar orientação de especialistas para acelerar o progresso na pilotagem de drones FPV. A conclusão destaca a importância de ajustar as configurações conforme necessário e sugere a inscrição em cursos especializados em drones de FPV.

O artigo apresenta as melhores configurações BLHeli\_32 para otimizar o desempenho de drones FPV. Recomenda-se uma frequência PWM de 48KHz para a maioria dos builds, reduzindo o ruído no giroscópio. Configurações como 24 graus de timing do motor, 30% de ramp-up power e o protocolo DShot são indicados para alcançar um desempenho ideal. A compensação de desmagnetização é essencial para evitar problemas de desincronização do ESC, sendo recomendado ajustar para Alto em builds de alta potência. A proteção de corrente e o dead time também são abordados, com orientações sobre como ajustá-los para garantir a segurança e eficiência do drone. Recomenda-se deixar as demais configurações em seus valores padrão, pois são mais voltadas para aeronaves fixas. O artigo fornece detalhes sobre como as configurações influenciam diretamente na resposta e eficiência dos motores, destacando a importância de escolher a frequência PWM adequada para cada tipo de voo, seja freestyle, cinematográfico, de corrida ou long range. Além disso, são apresentadas dicas para maximizar a suavidade do voo, reduzir vibrações e melhorar a responsividade dos motores. Ao seguir as orientações deste guia, os pilotos de drones FPV podem desbloquear o verdadeiro potencial de suas aeronaves e elevar suas sessões de voo a um novo nível.

O artigo aborda as melhores configurações de ESC AM32 para drones FPV visando o máximo desempenho. Inicialmente, são apresentadas as configurações pessoais recomendadas, como protocolo “Auto” e avanço de tempo de 15°. Em seguida, são detalhadas as configurações essenciais, como a seleção do protocolo, rotação reversa e modo 3D. Posteriormente, são discutidas as configurações do motor, incluindo proteção contra rotor travado, PWM variável, avanço de tempo e frequência PWM. Dicas sobre motor KV e polos do motor também são fornecidas.
As configurações de limites, como corte de voltagem baixa e limites de temperatura e corrente, são abordadas, com ênfase na importância de monitorar esses parâmetros durante o voo. Além disso, são mencionadas configurações específicas, como partida sinusoidal e freio, ressaltando sua relevância para diferentes tipos de drones. Por fim, são exploradas as configurações de servo e a conclusão destaca a importância de ajustar as configurações do ESC para melhorar o desempenho do drone FPV. O artigo conclui incentivando a compreensão e personalização das configurações para garantir um drone responsivo, potente e protegido contra danos. Para mais conteúdos e dicas sobre drones de FPV, os leitores são convidados a se inscrever no canal do Youtube da Academia do FPV e a conhecer seus cursos e formações em drones de FPV.

O modo DFU (Device Firmware Upgrade) é essencial para atualizar o firmware do controlador de voo em drones FPV. Existem duas maneiras de entrar no modo DFU: usando o botão de boot ou com comandos CLI. Ao pressionar e segurar o botão de boot enquanto conecta o controlador ao PC via USB, o dispositivo entra no modo DFU. No entanto, se o botão de boot não for acessível, é possível usar comandos no CLI do Betaflight ou iNav, como digitar “bl” ou “dfu”. Verifique se o controlador está no modo DFU ao ver “DFU” na seleção de portas no configurador. Lembre-se de instalar corretamente os drivers, fazer backup das configurações e tentar diferentes portas USB ou cabos se necessário. Em casos extremos, é possível atualizar o firmware usando o Speedybee App em um dispositivo Android ou via wireless com o Speedybee Adapter 3. Consulte o manual do seu modelo de controlador para detalhes específicos.

O artigo trata sobre como configurar o GPS Rescue no Betaflight para drones FPV, possibilitando que o drone retorne automaticamente ao ponto de partida em caso de problemas. A importância do GPS Rescue é destacada, sendo considerado um salva-vidas para evitar a perda do drone. São fornecidas recomendações de módulos GPS para melhor desempenho e tamanho, além de abordar a necessidade de barômetro e compasso para o funcionamento adequado. A conexão do GPS ao controlador de voo é explicada, juntamente com as etapas para configurar o GPS no Betaflight. O processo de teste do modo Angle e a habilitação do GPS Rescue no Failsafe também são detalhados, incluindo o funcionamento passo a passo do GPS Rescue. Dicas e soluções de problemas são fornecidas, como a montagem correta do GPS, evitar interferências e obter um fix de GPS mais rápido. Recomenda-se testar o GPS Rescue em uma área aberta e sem obstáculos, assegurando seu correto funcionamento. A conclusão ressalta a importância da segurança proporcionada pelo GPS Rescue e a necessidade de realizar testes regulares. Por fim, são disponibilizados links para cursos e mais conteúdos sobre drones FPV.

O artigo aborda as possíveis razões pelas quais um FPV drone pode não armar, com foco no firmware Betaflight. As primeiras verificações incluem desconectar o cabo USB, posicionar o stick de aceleração para baixo, verificar o receptor de rádio e atribuir um modo de armar. Em seguida, são apresentadas maneiras de verificar problemas de armar no Betaflight, como utilizar o OSD, o configurador Betaflight e o CLI, além de decifrar os beeps do buzzer. Uma tabela lista códigos de prevenção de armar, como NOGYRO e RXLOSS, com suas possíveis soluções. Outros problemas comuns abordados incluem questões com o acelerômetro, uso da CPU, pontos finais da aceleração e limite de ruído do acelerômetro. O artigo conclui incentivando os leitores a buscar ajuda adicional na comunidade caso ainda enfrentem problemas. Além disso, são oferecidos links para mais conteúdos, dicas, cursos e formações em drones de FPV.

Neste guia, você aprenderá como configurar o controle RC com OpenTX no Betaflight e acertar o mapa de canais. Comece ajustando a ordem dos canais e personalizando as chaves no OpenTX, alinhando-as com a configuração no Betaflight. Em seguida, no Betaflight, verifique e ajuste o mapa de canais, a suavidade dos controles e os limites de stick para garantir uma comunicação precisa. Configure o OSD e os modos de voo, como o Acro Trainer para um aprendizado seguro. Não se esqueça de verificar suas chaves e considere trabalhar com Logical Switches no OpenTX para maior segurança. Inscreva-se no canal do Youtube para mais conteúdos sobre drones de FPV e confira os cursos da Academia do FPV.

GPS no drone FPV não fixa satélites? Veja como posicionar o módulo, evitar interferência do VTX, configurar no Betaflight e quando confiar no GPS Rescue.

Neste artigo, aprendemos como configurar o Betaflight de um drone diretamente pela tela do rádio, sem a necessidade de conectá-lo a um computador. Utilizando Scripts Lua em rádios compatíveis com OpenTX e EdgeTX, é possível facilitar os testes em campo. Confira o passo a passo para configurar o Betaflight pelo rádio:
1. Baixe o Script Lua no repositório oficial do Betaflight Tx Lua Scripts.
2. Verifique a compatibilidade do seu rádio com OpenTX (2.3.12 ou mais recente) ou EdgeTX (2.4.0 ou mais recente) e certifique-se de ter telemetria habilitada.
3. Instale o Script copiando as pastas “Sounds” e “Scripts” para o cartão micro SD do rádio e siga as instruções de montagem das pastas.
4. No rádio, insira o cartão micro SD, ligue-o, vá para o menu de configuração, navegue até a aba Tools e encontre o script “Betaflight Setup”.
As funcionalidades dos Scripts incluem alterar configurações de VTX, perfis e PIDs, simplificar ajustes de tuning, configurar FailSafe, GPS, Rates e Filtros, entre outros. Algumas dicas finais incluem usar um Smoke Stopper durante a configuração, garantir a versão 4.2 ou mais recente do Betaflight e salvar todas as mudanças pressionando “Enter” e escolhendo “Save Page”.
Com essa configuração, é possível ter controle total do drone diretamente pelo rádio, tornando o processo simples e prático. Para mais informações sobre pilotagem de drones FPV e cursos completos na área, acesse o link fornecido no artigo. E não se esqueça de se inscrever no canal do Youtube da Academia do FPV para mais conteúdos e dicas sobre drones de FPV.

Neste vídeo, exploramos a importância dos rates no mundo do FPV, destacando como essas fórmulas influenciam as ações de seu drone a partir dos comandos do rádio. Os rates permitem ajustes personalizados, proporcionando flexibilidade aos pilotos para definir o comportamento de voo desejado. No Betaflight, é possível configurar os rates na seção de “Tuning” do PID, ajustando componentes como RC Rate, Expo e Rate para otimizar a resposta do drone. Outras opções, como TPA e Throttle Limit, também estão disponíveis para ajustes mais refinados. Experimentar diferentes configurações é fundamental para descobrir o que melhor se adequa ao seu estilo de voo. Personalizar os rates pode melhorar significativamente a precisão e o controle do drone FPV, tornando a experiência de voo mais dinâmica e satisfatória. Para mais conteúdos e dicas sobre drones de FPV, inscreva-se no canal da Academia do FPV no Youtube e confira os cursos e formações disponíveis.
Modo acro sem medo: configure o simulador, ajuste as rates e siga um plano de treino de 10 dias para voar drone FPV em acro, com dicas de Acro Trainer.

O artigo aborda a atualização do Electronic Speed Controller (ESC) do drone FPV para o firmware BLHeli_M, que traz melhorias como telemetria bidirecional e DShot RPM filtering. Inicialmente, é explicado o histórico dos firmwares anteriores, como BLHeli_S e BLHeli_32.
No processo de atualização, o autor sugere optar pela versão gratuita (Jazz Maverick) em vez da paga (BLHeli_32) e fornece um passo a passo para realizar a atualização do ESC, desde o download do configurador específico até a configuração final dos parâmetros.
Após a atualização, o texto orienta a realizar testes de rotação dos motores no Betaflight, garantindo que todos estão funcionando corretamente. Caso haja necessidade, é explicado como inverter a rotação dos motores no configurador do ESC. Finalmente, o artigo conclui destacando a importância de testar novamente os motores e sugere a inscrição em cursos e formações em drones de FPV.
O conteúdo oferece informações detalhadas e práticas para os entusiastas de drones FPV que desejam atualizar seus ESCs para obter um desempenho aprimorado. Além disso, o artigo direciona os leitores para recursos adicionais, como cursos e formações em drones de FPV, e incentiva a inscrição no canal do Youtube da Academia do FPV para mais conteúdos e dicas.

Neste artigo, você aprenderá a fazer backup das configurações do seu drone FPV usando o Betaflight, evitando dores de cabeça no futuro. O procedimento envolve acessar o Betaflight, salvar as configurações através do comando `diff all` na aba CLI e armazenar o arquivo gerado. Dessa forma, você poderá restaurar as configurações facilmente caso seja necessário, economizando tempo, garantindo segurança e facilitando atualizações. Além disso, é recomendado organizar os backups em uma pasta específica e utilizar armazenamento em nuvem para maior segurança. Não deixe de conferir o vídeo tutorial e conhecer mais sobre drones FPV!

Neste tutorial, você aprenderá como fazer o bind do seu rádio com o receiver no Betaflight. O processo é simplificado em passos fáceis de seguir:
1. Abra o Betaflight e mostre a tela do receptor.
2. Ligue o rádio, como o P90X.
3. Pressione o botão de bind do receiver enquanto aplica energia ao drone.
4. Verifique as luzes vermelha e verde do receiver para confirmar o modo de bind.
5. No rádio, vá para a configuração do modelo e selecione a opção de bind.
6. Teste os controles para garantir que o Betaflight está respondendo corretamente.
Se os canais estiverem desalinhados, você pode ajustar o mapa de canais verificando a ordem dos canais no OpenTX e no Betaflight. Além disso, o tutorial aborda problemas comuns, como canais invertidos e falhas no bind.
Com essas dicas, você conseguirá realizar o bind do seu rádio com o receiver de forma eficaz, ajustando os canais corretamente. Certifique-se sempre de verificar a resposta dos sticks no Betaflight antes de voar. Não deixe de se inscrever no canal do Youtube da Academia do FPV para mais conteúdo e dicas sobre drones de FPV.

O tuning do seu drone FPV é crucial para ajustar o controlador PID, que responde aos comandos do piloto. Este ajuste garante uma resposta rápida e precisa do drone, evitando oscilações indesejadas. O controlador PID é um algoritmo presente em diversos firmwares de voo e trabalha para manter o drone estável e responsivo aos comandos dos sticks. Existem três tipos de configurações de PID, sendo o ideal aquele que proporciona uma resposta rápida e precisa.
Para aprimorar o tuning, é essencial utilizar ferramentas como o Black Box, que registra os movimentos e comandos do drone durante o voo, facilitando uma análise detalhada. Essas ferramentas ajudam a ajustar o controlador PID para que o drone responda da melhor maneira possível, evitando ultrapassar o ponto ou demorar para responder. É importante ressaltar a existência de uma margem de erro conhecida como “erro estacionário”, devido a fatores externos como vento e centro de gravidade.
Fazer o tuning do seu drone FPV é como afinar um instrumento musical, garantindo que ele voe de forma suave e precisa. Ferramentas avançadas como o Black Box podem elevar o tuning a outro nível, mas compreender os ajustes básicos é fundamental. Inscreva-se no canal do Youtube da Academia do FPV para mais conteúdos e dicas sobre drones de FPV e conheça os cursos e formações disponíveis para aprimorar suas habilidades nesse emocionante hobby.
Angle, Horizon, Acro e Air Mode no Betaflight: entenda a diferença entre os modos de voo do drone FPV, quando usar cada um e como configurar o Air Mode.